在油氣開采的深層井下環境中,每一次鉆探與生產作業均面臨著多重復雜挑戰,包括地質條件的高度不確定性、設備運行與維護的技術難度以及各類安全隱患的潛在威脅。而析巖采油工程井下數字孿生技術的興起,為系統性地應對這些行業共性難題開辟了一條創新的數字化解決路徑。依托于捷瑞數字自主研發的成套技術體系,其所構建的“析巖-井下數字孿生平臺”,通過對井下真實場景的高精度1:1動態復現,實現了從鉆井、完井到采油全流程的可視化監控與智能化管理,顯著提升了油氣田開發的整體效率與運行可靠性。
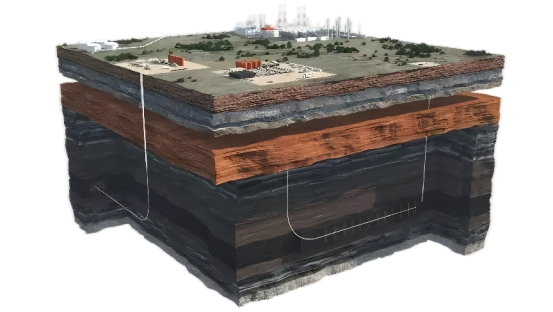
該平臺以數據驅動為核心,整合構建了包含超過36000種工業仿真模型的井下工具仿真數據庫,細致還原各類工具的幾何結構、材料屬性、力學行為及工作原理。工程人員可通過直觀的“拖拉拽”交互方式,快速完成不同井下工具的組合配置與動態模擬,大幅降低了方案設計階段的人為錯誤,提高了作業規劃的準確性與可行性。例如,在某陸上油田的重點開發項目中,傳統作業方式因圖紙 misinterpretation 導致井口裝置安裝偏離設計位置達30厘米,不僅延誤工期20余天,還額外產生超過50萬元的經濟損失;而通過應用井下數字孿生技術,在虛擬環境中進行事前仿真與精確控制,成功避免了此類偏差,為項目節約了大量時間與成本。
在油氣井的全生命周期管理方面,該平臺通過對接和整合多源異構數據,實時監測與記錄每一井下工具的工作狀態,生成詳細的使用記錄與統計報告,從而支持工具性能的全面評估、預防性維護的發起以及資源調配的優化。系統可依據預設策略自動制定維保方案,不僅延長了關鍵設備的使用壽命,也極大減少了因突發故障導致的非計劃停產損失。同時,高度可視化的井筒監控界面清晰展示井下工具分布、實時運行參數、能耗情況等關鍵信息,使管理人員能夠依托“一圖集成”模式統覽全局,支撐高效與精準的業務決策。
數字孿生井場的建設進一步實現了跨環節的全局管控與協同,有效集成生產管理、安全預警、環保監測等系統,打破傳統“數據孤島”現象。在空天地一體化巡檢體系的支持下,地面智能機器人搭載激光遙測與紅外熱成像設備,可24小時不間斷檢測“跑冒滴漏”、設備過熱等異常狀況;無人機系統則承擔管道巡線、高精度三維地質建模等任務,使巡檢效率成倍提升,同時大幅降低人工現場操作帶來的安全風險。